Teknoloji
İki katmanlı yumuşak robot dört farklı hareket yaptı
Araştırmacılar, iki esnek malzemeyi tek gövdede birleştiren robotun sürünme, sıçrama, tırmanma ve yuvarlanma hareketlerini laboratuvarda gösterdi.
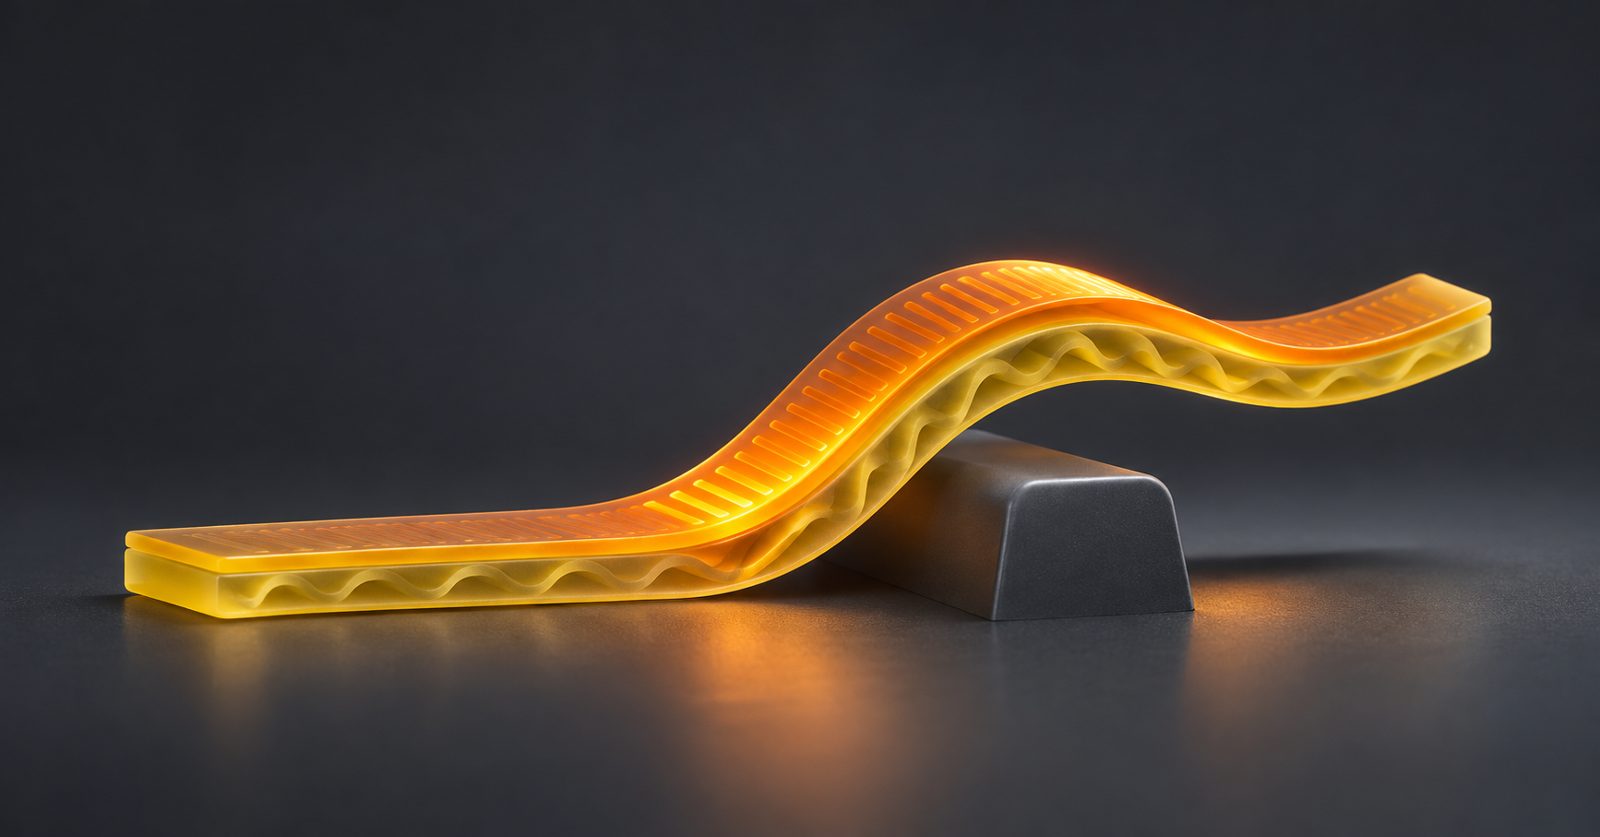
Zhejiang Üniversitesi, Şanghay Jiao Tong Üniversitesi ve Beihang Üniversitesi araştırmacılarının geliştirdiği yaklaşık 0,45 gramlık yumuşak robot, iki farklı esnek malzemeyi tek bir katmanlı yapıda birleştiriyor. 14 Kasım 2026’da Nature Communications’ta yayımlanan çalışmada cihazın ileri ve geri süründüğü, sıçradığı, eğime tırmandığı ve yokuş aşağı yuvarlandığı gösterildi. Sonuçlar kontrollü laboratuvar deneylerine dayanıyor; robotun bağımsız olarak açık arazide çalıştığı anlamına gelmiyor.
Yumuşak robotlar, sert eklemler ve gövdeler yerine şekil değiştirebilen malzemelerle hareket ediyor. Bu yaklaşım dar veya düzensiz yüzeylere uyum için yararlı olabilir; ancak farklı hareketleri tek gövdede toplamak güç. Yaygın tasarımlar birden fazla ayrı hareket parçasını ve bunları taşıyan sert bileşenleri bir araya getiriyor. Yumuşak ve sert parçaların birleştiği yerler ise mekanik uyumsuzluk yaratabiliyor.
Yeni tasarımda sıvı kristal elastomer denen malzeme, ısıyla biçim değiştirerek gövdeyi belirli bir duruşa sokuyor. Buradaki işlevi, sabit bir iskeletin yerini alan, yeniden ayarlanabilir yumuşak bir destek oluşturmak. Dielektrik elastomer adlı ikinci malzeme ise elektrik alan uygulandığında hızla biçim değiştiriyor ve hareket için gereken ani kuvveti üretiyor. Araştırmacılar bu iki rolü sırasıyla 'iskelet' ve 'kas' benzetmesiyle açıklıyor; robotta kemik veya biyolojik kas bulunmuyor.
Katmanlar kuru istifleme yöntemiyle birbirine bağlandı. Makaledeki yapışma testlerinde bu ara yüzün dayanımı, yalnızca fiziksel olarak temas ettirilmiş elastomer filmlere göre on kattan fazla çıktı. Bu karşılaştırma, iki malzemenin birlikte eğilip çalışabilmesi açısından önemli; sonuç, tüm robotun uzun dönem dayanıklılığının kanıtlandığı anlamına gelmiyor. Sol ve sağ bölümlerdeki elektrotların ayrı denetlenmesi hareket yönünün değiştirilmesini sağlıyor.
Sürünme deneylerinde robotun en yüksek hızı saniyede 2,3 santimetreye ulaştı. Bu değer, sıvı kristal katman 3 voltla biçimlendirilirken hızlı hareket katmanının 1,6 kilovolt ve 6 hertz ile çalıştırıldığı koşulda ölçüldü. Araştırmacılar sürünme testlerini bir kesim matı üzerinde yaptı. Isıyla oluşan kıvrım, robotun zemine tutunma biçimini değiştirerek ikinci katmanın ürettiği hareketi ileri yönde daha etkili kullanmasına yardım ediyor.
Sıçrama için robotun bir bölümü önce kıvrılıyor, ardından hızlı hareket katmanındaki enerji serbest bırakılıyor. Çalışmada yük taşımayan robotun kendi gövde uzunluğunun 2,5 katı kadar yatay sıçradığı bildirildi. Isıtmayı artırmak her zaman daha iyi sonuç vermedi: belirli bir noktadan sonra malzemeler yumuşadığı için zemine aktarılan kuvvet azaldı ve sıçrama mesafesi düştü. Dolayısıyla hareketin başarısı yalnızca daha yüksek elektrik vermeye değil, iki katmanın dengeli ayarlanmasına bağlı.
Robot 20 derecelik eğimde de tırmanabildi. Deneyde hızlı hareket katmanı tek başına kullanıldığında bazı koşullarda aşağı kayma görülürken, diğer katmanla birlikte çalıştırıldığında yukarı hareket elde edildi. Ayrı bir yük testinde cihaz kendi ağırlığının beş katı yükle sıçradı; bu durumda sıçrama mesafesi yaklaşık 0,7 gövde uzunluğuna indi. Bu iki sayı farklı deney koşullarına ait olduğu için yüksüz en iyi sıçramayla aynı performans gibi karşılaştırılamaz.
Araştırmacılar düz zemin, küçük engel, basamak, boşluk ve eğim içeren bir test parkuru da kurdu. Robot bu parkurda sürünmeden sıçramaya, ardından yeniden sürünmeye ve yokuş aşağı yuvarlanmaya geçti. Parkur gösterimi, hareket türleri arasında denetimli geçişin mümkün olduğunu ortaya koyuyor. Buna karşın kurulu bir laboratuvar parkuru, değişken dış ortamda güvenilir ve kendi başına yol bulabilen bir sistemle aynı şey değil.
Çalışmanın asıl katkısı tek bir hız veya sıçrama rekorundan çok, farklı görevleri olan iki yumuşak katmanın aynı gövdede birlikte çalışması. Bir katman başlangıç şeklini belirlerken diğeri hızlı hareket sağlıyor; böylece sert bir taşıyıcı iskelet olmadan birden fazla hareket biçimi denenebiliyor. Bu ilke, ileride dar ve düzensiz alanlara uyum sağlayan küçük robotların tasarımına katkı verebilir.
Cihaz şimdilik dışarıdan elektrik ve denetim alan bir araştırma prototipi. Makalenin tartışma bölümüne göre esnek algılayıcılar, küçük kontrol devreleri ve yeterli yoğunlukta güç kaynağı henüz aynı yapıya entegre edilmedi. Deneyler belirli yüzeylerde ve kontrollü koşullarda yapıldı; sahada özerk kullanım, uzun süreli dayanıklılık veya seri üretim başarısı gösterilmedi.